
Programmer un robot d’inspection sans être roboticien
AppRob Offline est un logiciel de programmation hors ligne (PHL) pour robots industriels. Son principe : proposer une méthodologie de programmation calée sur le procédé industriel, du contrôle non destructif par ultrasons à l’inspection visuelle, pour que des personnes qui ne sont pas roboticiennes puissent programmer elles-mêmes leur machine.
Le logiciel vient de TwinRobotics, qui en assurait le développement : en juillet 2025, AXIOME a repris une partie des actifs et des équipes de cette société. Il est organisé en modules, dont deux couvrent l’essentiel des applications d’inspection.
Ce qu’apporte la version 1.8.0
Côté inspection par balayage, le module Ultrasons a été mis en œuvre sur une machine à deux robots avec table tournante, et l’algorithme de relâchement de contrainte en Z a été amélioré. La vue 3D bénéficie d’une refonte de la sélection, avec mise en surbrillance des éléments, et d’une nouvelle barre d’outils. La console AppRob s’enrichit enfin de nombreuses instructions pour créer des séquences d’inspection avec AppRob Inline.
AXIOME publie des mises à jour trimestrielles, accessibles aux clients disposant d’un contrat de maintenance et de support.
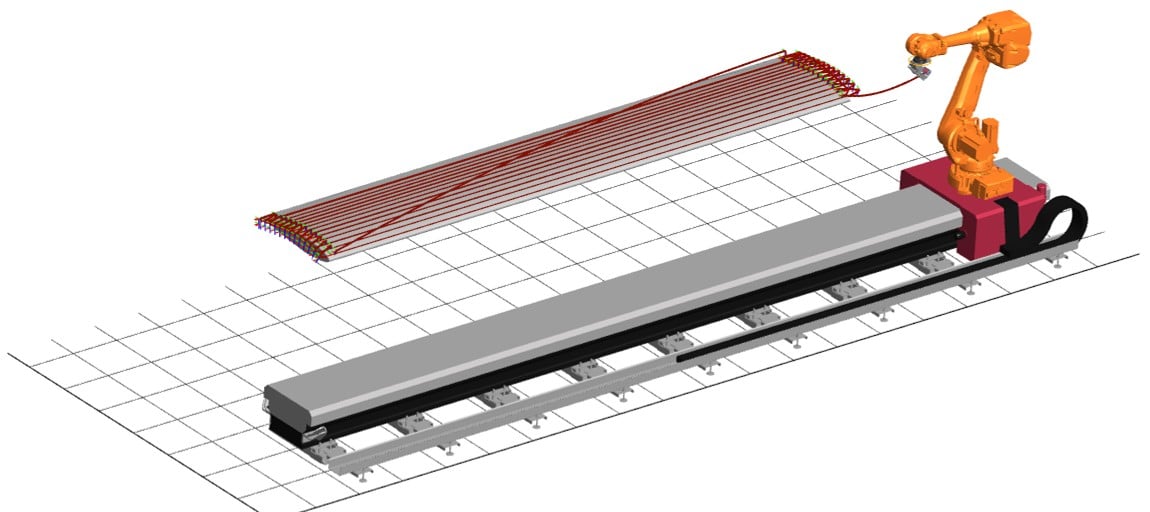
Module Ultrasons : des trajectoires de balayage guidées pas à pas
Le module Ultrasons programme les machines de contrôle non destructif dont la sonde, ultrasonore, térahertz ou laser, doit balayer la surface pour acquérir les données.
Un menu guide l’utilisateur étape par étape : sélection des surfaces à inspecter, définition des directions d’inspection, génération des courbes et des points de passage, organisation des trajectoires, ajout des approches et des dégagements, réglage des vitesses, puis simulation et génération du programme robot. Le module gère aussi bien une machine à un robot que deux robots travaillant ensemble.
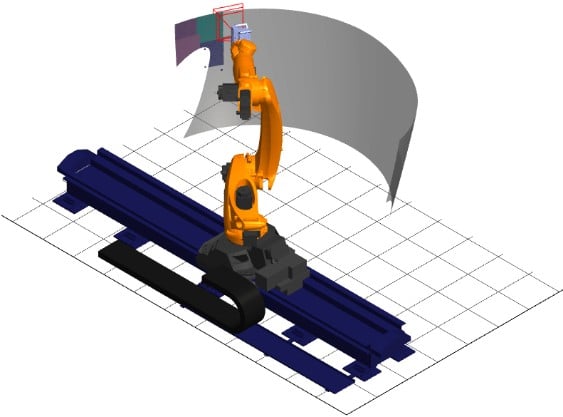
Module Vision : simuler ce que voit la caméra
Conçu pour le contrôle non destructif et l’inspection cosmétique par caméra matricielle, ce module gère des acquisitions pour lesquelles le robot s’arrête à chaque prise de vue.
Il intègre le jumeau numérique du système de vision : caméras à une ou plusieurs lentilles, sources d’excitation à lumière omnidirectionnelle ou collimatée. Avant tout essai réel, l’utilisateur simule ainsi la surface que le système peut acquérir depuis une position donnée.