
En quinze ans, le soudage robotisé a évolué sur trois axes :
- réduire le temps de programmation,
- gérer la variabilité des pièces
- et ajuster le procédé pendant l’opération.
Ces progrès élargissent son domaine d’application, notamment vers les petites séries. Ils ne suppriment toutefois ni les exigences de préparation des pièces ni la nécessité de maîtriser le procédé.
Le 10 décembre 2026, à La Roche-sur-Yon, le RDV Tech « Soudage robotisé : de l’investissement à la mise en œuvre » permettra d’examiner ces évolutions à travers des retours d’expérience et des démonstrations. Le projet AMATSUMARA apportera un éclairage sur un verrou complémentaire : automatiser l’assemblage et le pointage avant soudage.
De la répétabilité à l’adaptation
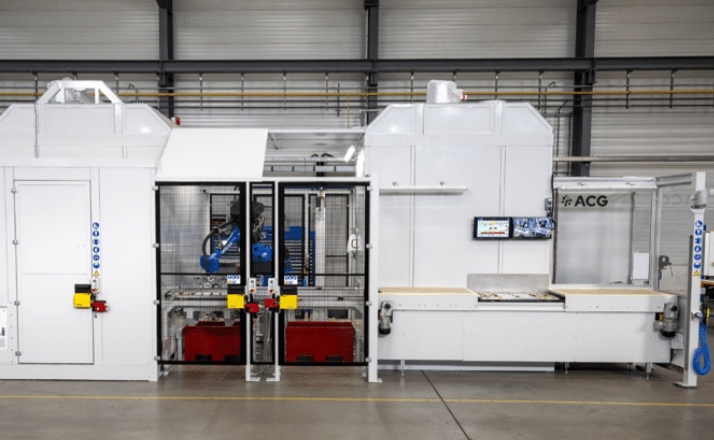
Au début des années 2010, les robots de soudage savaient déjà reproduire des trajectoires et maintenir des paramètres définis. Leur exploitation reposait largement sur la stabilité des pièces, des outillages et du positionnement, avec des outillages particulièrement coûteux. Le temps de programmation et de préparation s’amortissait donc plus facilement sur des productions répétitives et de la grande série.
La programmation hors ligne et le suivi de joint ne sont pas des inventions récentes ! Mais leur intégration dans des solutions pensées pour de plus petites séries, l’est – des solutions qui réduisent les opérations manuelles entre définition numérique et fabrication.
Le changement de paradigme porte sur l’adaptation, à trois niveaux :
- adapter le programme à de nouvelles références ;
- corriger la trajectoire en fonction de la pièce réelle ;
- ajuster les paramètres selon les conditions observées pendant le soudage.
Ces fonctions répondent à des problèmes différents. Les distinguer est indispensable pour définir un besoin et comparer les solutions !
Programmation hors ligne : réduire le temps de préparation
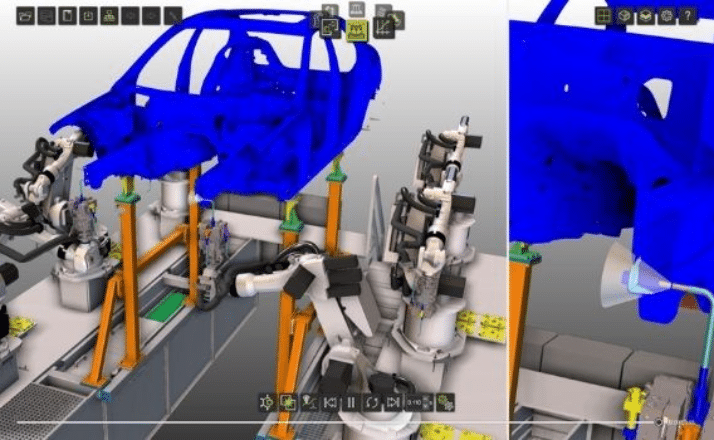
La programmation par apprentissage nécessite d’enregistrer les positions sur le robot. La programmation hors ligne prépare les trajectoires dans un environnement virtuel, à partir du modèle de la pièce et de la cellule. Elle permet de travailler sur une nouvelle fabrication sans immobiliser systématiquement l’équipement.
Les logiciels actuels peuvent enchaîner import CAO, identification des soudures, génération des trajectoires, simulation et détection des collisions. L’objectif est de réduire le temps d’ingénierie par référence, un facteur déterminant pour les petites séries.
Trois démonstrations du RDV Tech illustreront cette approche :
- CENIT présentera un flux allant du fichier STEP à la génération d’un gabarit, puis à la programmation dans FASTSUITE® E2 et à l’exécution sur une cellule DOGA.
- Valk Welding montrera la reconnaissance des cordons sur modèle 3D et la génération d’un cycle pour robots Panasonic.
- SVD Robotics présentera une programmation paramétrique intégrant les règles métier : épaisseurs, procédés et séquences.
La simulation ne dispense pas de valider l’installation réelle. Calibration, repères, géométrie des outillages et accessibilité doivent rester cohérents avec le modèle numérique. Le premier cycle nécessite quand même une vérification en atelier !
Suivi de joint : adapter la trajectoire aux pièces réelles
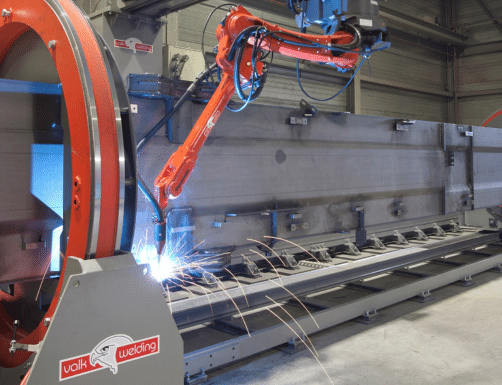
Une trajectoire correcte dans la CAO peut être décalée sur la pièce réelle. Tolérances, défauts de positionnement et déformations modifient la localisation du joint. La répétabilité du robot ne corrige pas cet écart.
Plusieurs techniques permettent de le traiter :
- la recherche par contact, notamment avec le fil de soudage, localise la pièce avant l’opération ;
- le suivi de joint corrige la trajectoire pendant le soudage, à partir des signaux de l’arc ou de mesures laser – c’est ce que nous utilisons le plus avec Proxinnov !
Il faut préciser la variabilité admissible : décalage du joint, jeu, orientation ou géométrie. Toutes les solutions « adaptatives » ne mesurent pas les mêmes grandeurs et ne disposent pas des mêmes possibilités de correction.
SVD Robotics montrera comment combiner génération de trajectoires et adaptation à la pièce réelle. Valk Welding abordera notamment la relocalisation des cordons par le fil. L’enjeu commun est de limiter les reprises de programmation sans supposer que toutes les pièces sont identiques.
Soudage auto-adaptatif : ajuster les paramètres en temps réel
Corriger une trajectoire et réguler la formation d’une soudure sont deux fonctions distinctes. Onet Technologies travaille sur la seconde avec un procédé de soudage orbital auto-adaptatif assisté par intelligence artificielle.
Des caméras observent la zone de soudage à l’avant et à l’arrière de la torche. Un module d’IA analyse les images et commande des ajustements des paramètres. Le système utilise ainsi l’observation pour agir pendant l’opération, et pas uniquement pour enregistrer son déroulement.
Onet Technologies annonce plus de 98% de soudures conformes sur 80 essais. Ce résultat concerne les conditions testées : il ne constitue pas une performance garantie pour tout matériau ou assemblage. Il fournit néanmoins un retour d’expérience sur l’association mesure / analyse / correction !
Brice Massazza, directeur technique d’Onet Technologies, présentera cette démarche en ouverture de journée. L’atelier du CETIM prolongera le sujet avec la robustesse des modes opératoires, la surveillance du procédé et les perspectives du soudage auto-adaptatif.

Réglage et pilotage : simplifier l’exploitation de la cellule
La facilité d’utilisation conditionne l’exploitation quotidienne : préparer une référence, modifier un réglage, diagnostiquer un défaut ou redémarrer après un arrêt.
Kemppi proposera une prise en main de Weld Assist pour créer une loi de synergie, qui coordonne plusieurs paramètres de soudage. FIREP présentera WeldMate, son assistant de soudage robotisé destiné aux PME. Estun et Cloos montreront l’intégration du robot, de la source et des interfaces de commande.
Ces solutions doivent être évaluées au-delà de la démonstration : quelles compétences faut-il en interne ? Quels paramètres restent accessibles ? Comment traiter une situation non prévue ?
L’assistance logicielle doit faciliter l’utilisation du savoir-faire, pas rendre le fonctionnement opaque. L’association entre expertise humaine et répétabilité robotique reste un principe structurant.
AMATSUMARA : traiter le verrou de l’assemblage avant soudage
Automatiser le cordon ne suffit pas si l’assemblage reste long ou difficile. Pour les pièces métalliques longues et lourdes, il faut positionner les éléments, les maintenir puis les pointer avant le soudage définitif : traditionnellement le rôle d’un outillage – aspect coûteux d’une cellule de soudage robotisé ! Pour les petites séries, ces opérations constituent donc un verrou technologique à part entière.
AMATSUMARA vise à développer des solutions robotiques pour cette phase. Soutenu par l’ANR dans le cadre du Défi Transfert Robotique de France 2030, le projet associe manipulation de charges, précision de positionnement et coordination des opérations de maintien et de pointage.

Quatre architectures sont étudiées : robot parallèle à câbles, solution sur robot mobile autonome, cellule cartésienne à deux rails et robot cartésien bi-bras. Ces démonstrateurs explorent différentes réponses aux contraintes de portée, de charge et d’accès. Ils restent en phase de développement et doivent être éprouvés et fiabilisés, avant que le meilleur des quatre puisse devenir une solution universelle à déployer.
Porté par Nantes Université, avec une coordination assurée par le LS2N, le projet réunit notamment Centrale Nantes, l’IRT Jules Verne, BRIAND, Naval Group, SERAAP, LUCAS et, bien entendu, Proxinnov !
Cette coopération relie les besoins industriels, le transfert technologique depuis le monde de la recherche et la bonne intégration de ces technologies.
Ne manquez pas la table ronde de 11h30, qui abordera les choix techniques et les retombées attendues de ce projet !

Quels gains de productivité attendre du soudage robotisé ?
Les gains ne portent pas uniquement sur la vitesse de soudage. Ils concernent aussi la programmation, les changements de référence et l’organisation des flux. Quelques résultats illustrent ces différents leviers :
- 50 à 80% de temps de programmation en moins : c’est la réduction annoncée par CENIT pour la programmation hors ligne automatisée, selon la complexité des composants. Attention : ce chiffre concerne la préparation des programmes, et non pas le temps de cycle complet de la cellule.
- 30% de réduction du délai de fabrication de longerons de châssis : un cas client publié par Valk Welding attribue ce résultat à la combinaison du soudage robotisé, de la programmation hors ligne et de l’automatisation logistique. Le gain relève donc de l’organisation du système de production, pas du robot seul. On en revient aux fondamentaux : un projet de robotisation n’est pas (uniquement) un projet de robot !
- Une capacité doublée à surface identique : un industriel rapporte ce résultat sur une de ses lignes de production, grâce notamment au soudage robotisé et au suivi de joint laser sur aluminium – toujours chez Valk Welding.
Ces résultats correspondent à des installations et à des périmètres différents. Pour évaluer votre projet, vous pouvez par exemple mesurer le nombre de pièces conformes produites par heure en intégrant préparation, chargement, programmation, soudage, contrôles et reprises. Réduire le temps de programmation ne garantit pas une hausse équivalente du débit !

En effet, le débit de soudage seul ne suffit pas à évaluer une cellule !
L’analyse doit couvrir :
- les familles de pièces et leurs variations ;
- le bridage, le chargement et le déchargement ;
- la programmation et les changements de série ;
- la qualité, les contrôles et la traçabilité ;
- les compétences, la maintenance et la sécurité.
Pour compléter nos connaissances sur le sujet, Stenger Pro abordera les outillages et le bridage. Haption présentera le meulage téléopéré, pour examiner aussi les opérations périphériques. Fronius et STEUTE compléteront les solutions pour donner la plus large palette possible de compétences aux visiteurs.
Enfin, robotiser ne supprime pas les risques du procédé en lui-même. Captage des fumées, protections contre les projections et analyse des mouvements restent nécessaires. Une application collaborative exige, elle aussi, une évaluation des risques !
Quel avenir pour le soudage robotisé ?
La prochaine étape ne se résume pas à des robots plus rapides. Elle se dessine dans la continuité entre les données de conception, la préparation des trajectoires, l’observation du procédé et l’exploitation des résultats de production. Les développements actuels associent déjà programmation automatisée, vision, correction en temps réel et traçabilité à l’échelle de chaque soudure.
Trois évolutions sont à suivre :
- Réduire l’ingénierie par référence, en exploitant directement les données de conception et les règles métier pour générer les programmes. C’est un levier pour rendre l’automatisation compatible avec les petites séries.
- Élargir la capacité d’adaptation, en reliant la géométrie réellement mesurée aux corrections de trajectoire et aux réglages du procédé, dans des limites validées.
- Automatiser davantage les opérations amont, notamment la manipulation, le positionnement et le pointage des grandes pièces. C’est le périmètre exploré par AMATSUMARA.
Le défi sera de rendre ces fonctions robustes, vérifiables et exploitables par les équipes de production. L’autonomie utile n’est pas celle qui masque le procédé : c’est celle qui réduit les interventions répétitives tout en conservant la maîtrise des paramètres, des écarts et des critères d’acceptation.
